

Дистанционное управление камерой и оптическими системами БПЛА
Дистанционное управление камерой охватывает ориентацию подвеса и управление параметрами съёмки. Подвес меняет ориентацию камеры относительно корпуса, а.
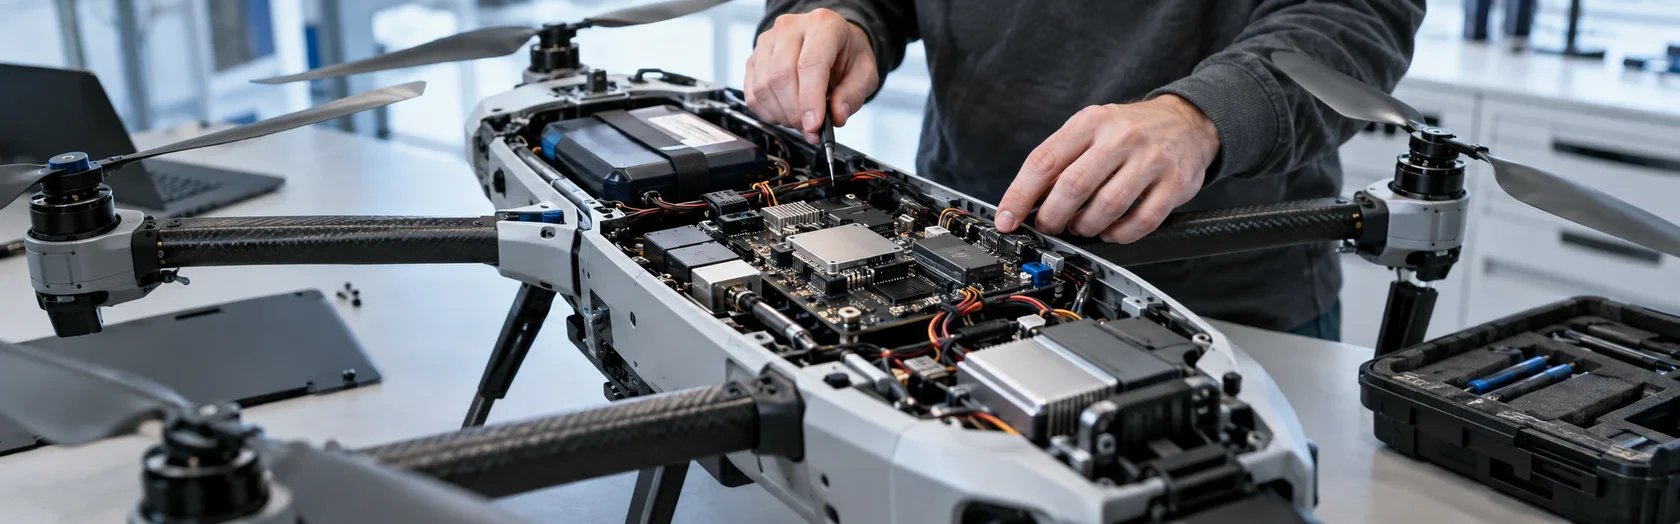
Введение
Дистанционное управление камерой охватывает ориентацию подвеса и управление параметрами съёмки. Подвес меняет ориентацию камеры относительно корпуса, а оптическая система определяет свойства изображения. Команда видеозаписи отличается от команды изменения курса аппарата. В обзорном материале эти уровни нужно показывать отдельно, без описания способов наведения.
Физический смысл
Дистанционное управление камерой может включать изменение направления обзора, фокусировки или режима изображения. Эти команды относятся к полезной нагрузке, а не обязательно к траектории аппарата.
Телеобъектив, оптическая стабилизация и видеообработка — разные подсистемы; команды полезной нагрузке идут отдельно от собственно управления полётом.
Схематичный пример
Поворот оптической платформы меняет направление наблюдения без изменения ориентации всего беспилотника. Это наглядное отличие управления камерой от пилотирования.
Ключевые определения
подвес — механизм ориентации камеры; сенсор — электронный измерительный элемент изображения.
Характеристики камеры и стабилизированного подвеса нужно разделять: оптика, механика и передача изображения имеют свои ограничения.
Пределы интерпретации
Возможность поворота камеры не означает управление траекторией аппарата и не подтверждает конкретную тактическую функцию.
Поворот камеры и изменение курса аппарата — не одно событие
Камера и её подвес могут иметь собственные механизмы управления, отличные от системы движения летательного аппарата. Соответственно, изменение наблюдаемой сцены может происходить без равнозначного изменения пространственного положения носителя.
Нужно различать поле зрения камеры, ориентацию оптического блока и ориентацию аппарата. Эти величины не тождественны и могут храниться отдельно в метаданных.
Для технического обзора достаточно объяснить функциональное разделение контуров управления. Вопросы обнаружения целей, наведения и боевого использования полезной нагрузки не затрагиваются.
Оптическая система имеет собственное состояние
Поворот камеры или изменение её параметров не обязательно означает перемещение самого БПЛА. Подвес может иметь собственные исполнительные элементы и датчики положения. Таким образом, ориентация корпуса аппарата и оптическая ось камеры — разные геометрические величины. В интерфейсе их часто представляют рядом, что требует ясных подписей.
К полезной нагрузке также могут относиться функции фокусировки, изменения поля зрения, записи данных и обработки изображения. Не все камеры обладают одинаковым набором функций; наличие видеопотока не доказывает существования независимого управляемого подвеса. Для технического обзора важно различать команды полезной нагрузке, сведения о её состоянии и данные изображений. Это не инструкция по наведению средств наблюдения в боевой обстановке.
У оптической системы есть собственные временные характеристики, включая задержку обработки изображения и обновление данных о положении подвеса. Поэтому совпадение видеокадра и телеметрической надписи не всегда является гарантированной синхронизацией. В техническом материале лучше отдельно описывать происхождение сведений о направлении камеры и происхождение изображения, чем считать их одной физической величиной.
В некоторых системах сведения о положении камеры являются вычисленной оценкой, а не прямым показанием отдельного датчика. Это ещё одна причина не приравнивать графический указатель к точной геометрии видеокадра.
Источники
- QGroundControl — Fly View — Отображение полёта, карты, видеоканала и телеметрии.
- MAVLink — Common Message Set — Стандартные категории телеметрии, состояния и навигационных сообщений.
- QGroundControl — UI Overview — Структура интерфейса наземного приложения.
Улицы Героев
Сайт проекта и контакты.