

Как развитие компьютерного зрения меняет требования к противодронной РЭБ?
Алгоритмы обработки изображений могут использоваться для наблюдения за окружающей средой, распознавания объектов и вспомогательных функций навигации. Их применение меняет зависимость некоторых задач беспилотника от внешних сигналов, но не…
Компьютерное зрение в авиации
Алгоритмы обработки изображений могут использоваться для наблюдения за окружающей средой, распознавания объектов и вспомогательных функций навигации. Их применение меняет зависимость некоторых задач беспилотника от внешних сигналов, но не превращает все БПЛА в полностью автономные аппараты.
Что это означает для оценки РЭБ
Потеря видео или внешней связи не всегда означает потерю остальных функций. Следовательно, заявления о нейтрализации требуют точного определения результата: зафиксировано прекращение связи, нарушение ориентации или фактическое завершение полёта? Подмена этих фактов создаёт завышенные представления об эффективности электронных средств.
Проблемы самих алгоритмов
Компьютерное зрение чувствительно к качеству изображения, освещению, условиям окружающей среды и изменениям характеристик камеры. NIST AI RMF напоминает, что надёжность и безопасность интеллектуальных систем зависят от условий использования и человеческого контроля. В контексте СВО разумно освещать эти общие технологические ограничения, не превращая обзор в инструкцию по изменению алгоритмов военной платформы.
Почему по одному изображению нельзя судить об автономности
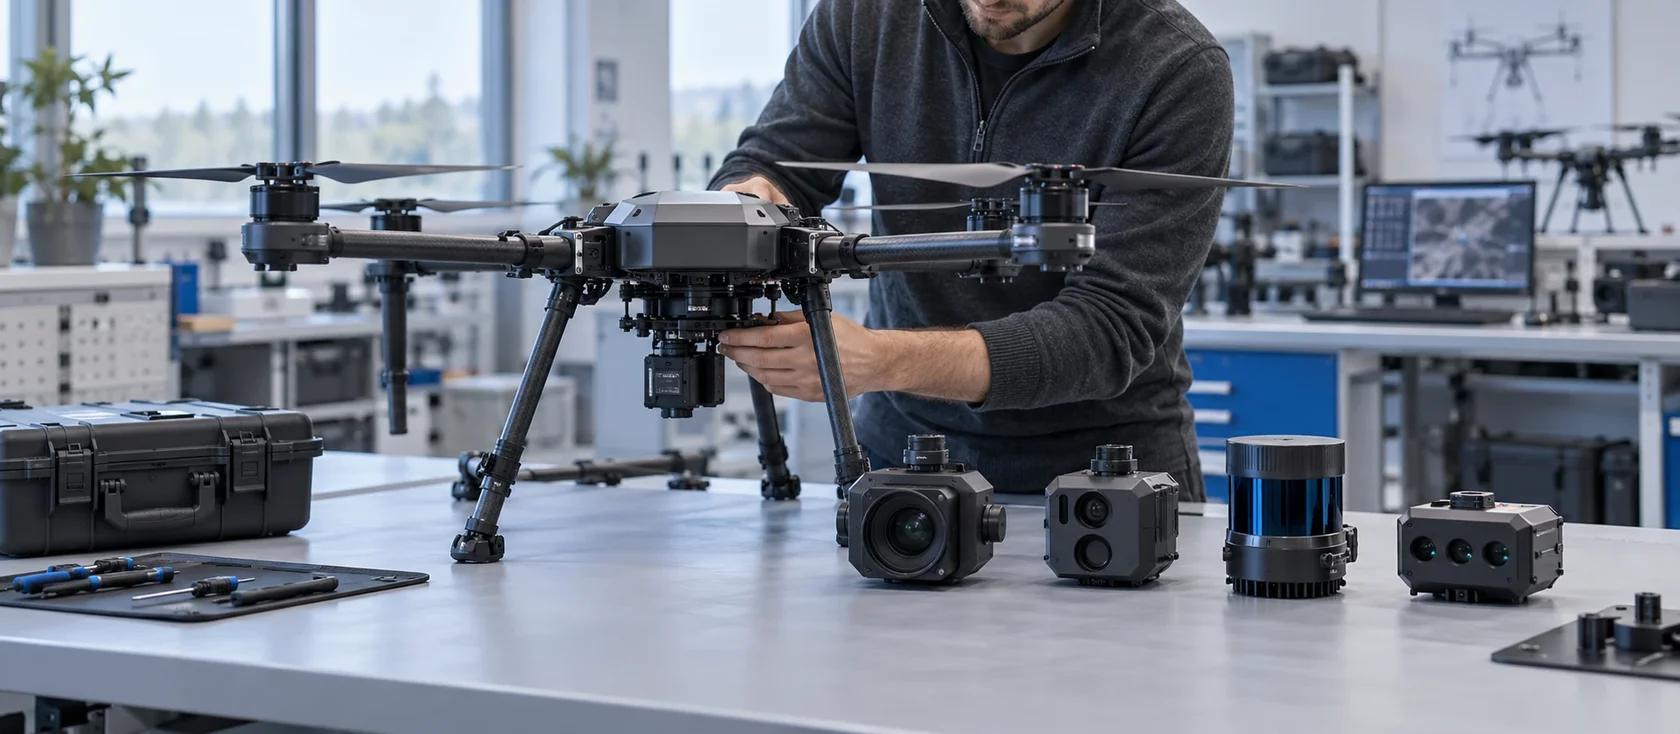
Фотография камеры на беспилотнике ничего не сообщает о том, используется ли она для записи, передачи видео, стабилизации или иной вычислительной функции. Даже наличие вычислительного модуля не подтверждает конкретный алгоритм. Для проверки требуются технические документы или независимые исследования, а не визуальная догадка. Компьютерное зрение также имеет собственные ограничения: при изменении окружающей среды результаты распознавания могут отклоняться от испытательных. Поэтому рекламная фраза «ИИ вместо навигации» слишком неопределённа для научного вывода. В статьях о СВО уместнее обсуждать изменение роли внешних сигналов и потребность в раздельной оценке функций, чем придумывать способности конкретных аппаратов.
Дополнительный контекст и ограничения выводов
Возможности компьютерного зрения могут описываться термином «распознаёт объект», но это не раскрывает достаточности изображения для принятия дальнейших решений. Классификация зависит от обучающих примеров и качества данных, а алгоритмы разных назначений имеют несопоставимые критерии успеха. В военной публицистике эти различия часто исчезают, и любое наличие камеры становится якобы доказательством полной автономности. Это методологически неверно. Для понимания изменений в беспилотной сфере важно отделить датчик, вычислительный алгоритм, навигационную функцию и управление аппаратом. Такое разделение не требует описания конкретных методов преодоления РЭБ и позволяет объяснить, почему технический прогресс меняет значение внешней связи без абсолютных выводов.
Уточнение по итогам проверки
Компьютерное зрение также нуждается в устойчивом измерительном процессе и проверке качества исходных данных. Наличие нейросети не устраняет ошибок камеры или внешних условий. Поэтому будущие статьи о БПЛА должны не смешивать обнаружение объекта в кадре, навигацию и решение об управлении устройством.
Вопрос читателя
Всегда ли компьютерное зрение заменяет спутниковую навигацию?
Нет. Системы обработки изображений могут решать частные задачи, а навигация — включать сочетание разных источников информации. Наличие камеры ещё не доказывает способность беспилотника выполнять все действия без иных датчиков. Такой вывод требует отдельной технической верификации.
Источники и границы подтверждения
- [S11] AI Risk Management Framework 1.0 — https://www.nist.gov/itl/ai-risk-management-framework/ai-risk-management-framework-faqs
- [S03] C-UAS detection, tracking and identification technology — https://publications.jrc.ec.europa.eu/repository/handle/JRC140692
Улицы Героев
Сайт проекта и контакты.